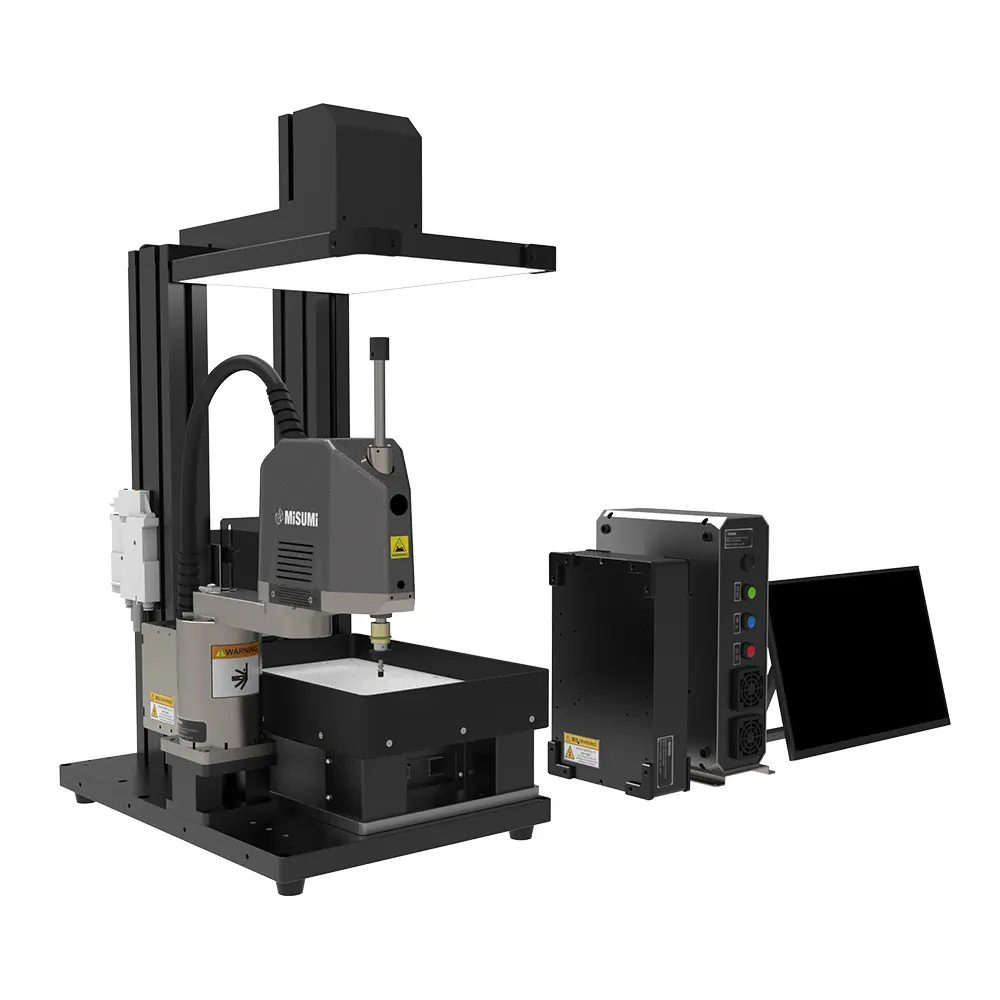
机械臂是整套上料模块的执行终端,它的臂展、速度、精度与末端接口直接决定了可服务的工件范围与产线布局。本篇我们逐项介绍 E-EVFMS 所用四轴 SCARA 机械臂的技术参数。
▍ 一、基本规格:两种臂展,同一性能平台
我们为 E-EVFMS 提供臂展 200mm 与 230mm 两种机械臂本体,两种臂展规格的性能参数完全一致;整机层面的差异除臂展外,还体现在柔性振动盘的规格大小上(SP 小款/LP 大款,对应型号第④段)。"体积小"是我们设计的首要目标——机械臂臂展 200/230mm,适用于设备内狭小空间。
| 参数 | 数值 | 说明 |
|---|---|---|
| 机械臂臂展 A | 200 / 230 mm | 两种可选规格,对应型号第②段 |
| 机械臂 XY 轴最高速度 | 700 mm/s | 机械臂 1 轴·2 轴最高速度;随工件尺寸、形状、材质可能变化 |
| 额定负载 | 100 g | 含末端工具的额定搬运负载;另设最大负载 250 g,与额定负载区分标注 |
| 重复定位精度 | ±0.05 mm | 机械臂 1 轴2 轴Z 轴重复定位精度 |
| Z 轴行程 | 55 mm | Z 轴上下行程 |
| Z 轴最高速度 | 1100 mm/s | Z 轴最高速度 |
| Z 轴下压力 | 2 N | Z 轴下压力 |
| 编码器 | 14位多圈绝对值编码器 | 全轴配置 |
| 电机功率 | 1轴:100W / 2轴:50W / Z轴:10W / R轴:10W | 各轴电机功率 |
| 电压 | DC24V / DC36V(电源模块取电) | 由整机电源模块统一供电 |
| 气压 | 0.4~0.6 MPa | 工作气压范围 |
| 电机驱动器 | 内置于机械臂本体内 | 无需外置驱动器 |
设计说明:我们把电机驱动器直接内置在机械臂本体内,因此机械臂与控制器之间只需一根 DSUB26 芯线束即可完成动力与信号连接,这是整机能够做到"体积小、走线简"的结构性前提。14位多圈绝对值编码器对应软件层面的"原点编码器值/偏移值"管理机制——更换电池或编码器清零后,需要重新校正原点。
▍ 二、动作范围与安装空间
动作范围与安装尺寸直接用尺寸图表达最直观,下图取自我们的选型目录(E-EVFMS V2.2)机械臂本体尺寸页:
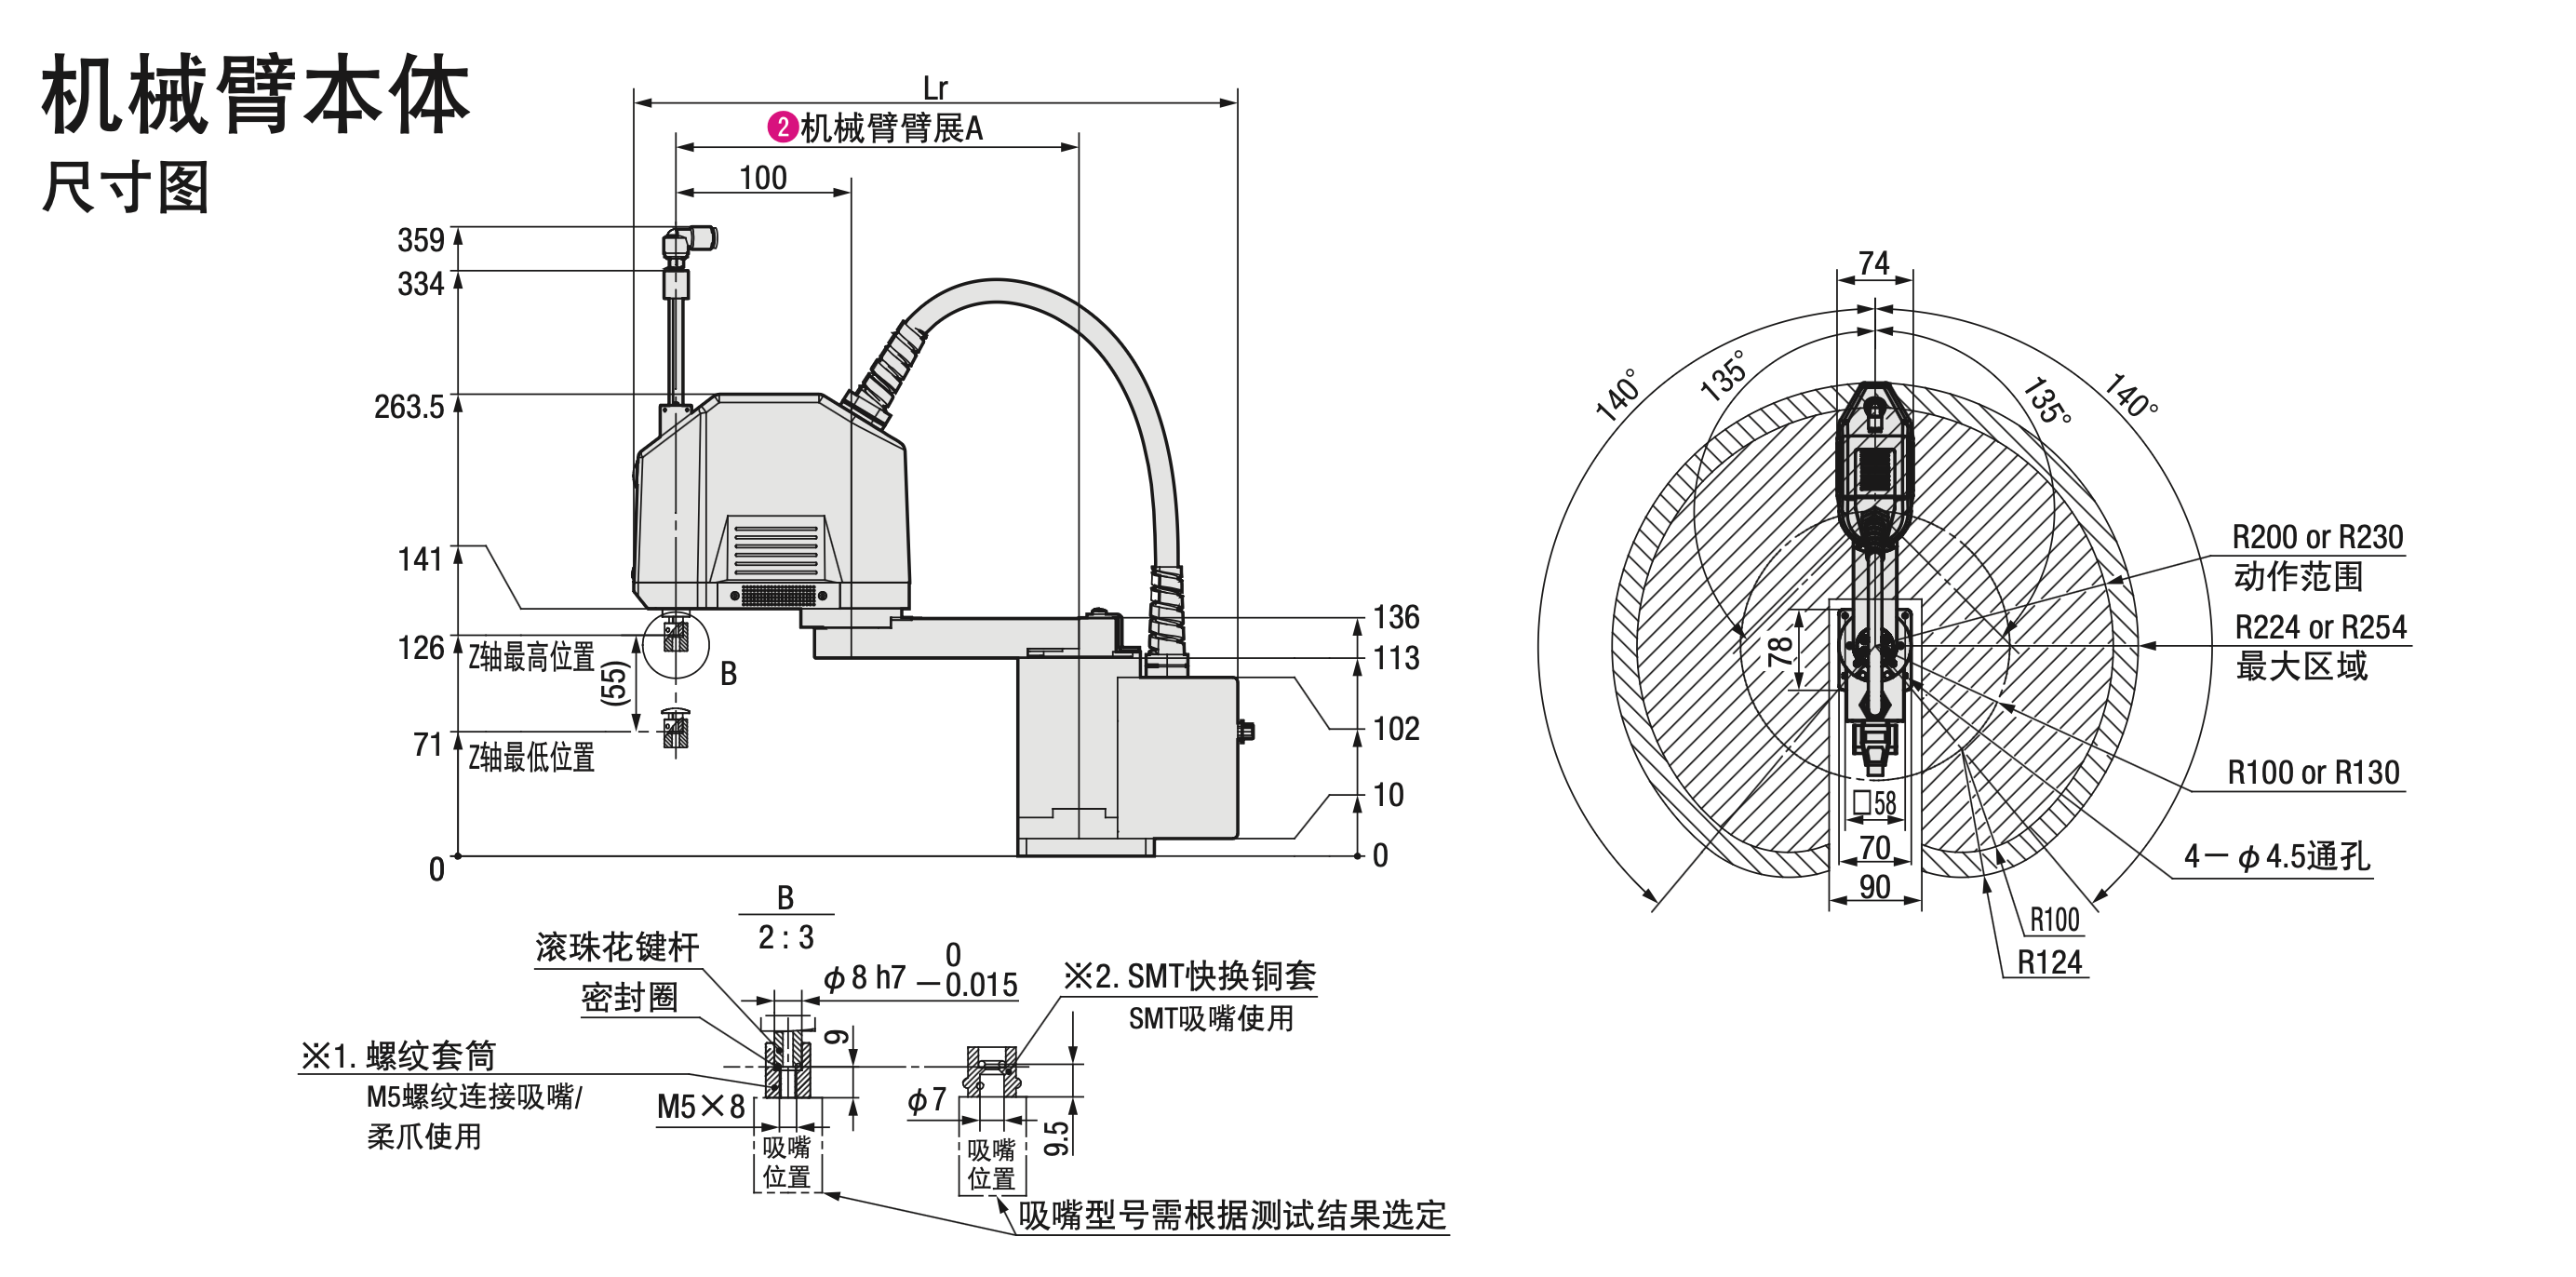
机械臂本体尺寸图(左:侧视与 Z 轴行程;右:动作范围俯视,阴影区为可动作区域)
| 尺寸项 | 数值(臂展200 / 臂展230) |
|---|---|
| 动作范围半径 | R200 / R230 |
| 最大区域半径 | R224 / R254 |
| J1 轴动作角度 | ±135° |
| J2 轴动作角度 | ±140° |
| Z 轴行程 | 55 mm |
| 安装法兰 | □58,4-φ4.5 通孔 |
臂展 200/230mm 规格的 1 轴动作范围为 ±135°,2 轴动作范围为 ±140°。动作半径方向:动作范围 R200 或 R230,最大区域 R224 或 R254(随臂展规格变化),图中同时标出了 R100 or R130、R100、R124 等分级区域,供评估工件摆放位置时参考。高度方向:Z 轴行程 55mm(Z 轴最高位置 126mm、最低位置 71mm)。本体安装法兰为 □58,底面 4-φ4.5 通孔,安装孔分布 70×90。
整机层面,机械臂在模块上有左装(L)与右装(R)两种安装位置可选。整机定位依靠支撑框架上的 φ6⁺⁰·⁰¹₀ 定位孔(2 处)保证装配重复性。
▍ 三、末端接口:滚珠花键 Z 轴与快换吸嘴
Z 轴末端采用滚珠花键杆结构,末端柄径 φ8 h7(公差带 0/-0.015)。末端提供两类工具接口:
螺纹套筒(M5螺纹连接):用于连接吸嘴或柔爪,螺纹规格 M5×8;
SMT快换铜套:用于 SMT 吸嘴,吸嘴外径 φ7,两种吸嘴位置尺寸 9 / 5.9。
吸嘴型号需根据测试结果选定——我们为每位客户提供免费售前测试服务,用来验证工件与吸嘴、振动盘的匹配性。软件层面支持三种取料工具:吸盘、夹爪(外夹)、夹爪(内撑),其中吸盘方案标配真空发生器。
▍ 四、精度体系:机械臂精度与视觉精度的关系
机械臂重复定位精度为 ±0.05mm(1 轴·2 轴·Z 轴);视觉侧,相机像素精度为 ±0.08mm。整套系统为"视觉&机械臂一体控制器",系统级抓放精度由视觉定位与机械臂重复定位共同决定,我们通过视控一体标定将两个坐标系统一到 ±0.05mm 量级。标定细节详见本专题第 4、6 篇。
需要特别说明的是:重复定位精度不等于放料精度。重复定位精度描述的是机械臂多次回到同一示教点的离散程度,是机构自身的固有指标;而实际放料精度还叠加了视觉定位误差、工件吸取姿态、来料一致性等因素。因此 ±0.05mm 应理解为机构能力上限,而非对每次放料落点的保证值——对落点精度有严格要求的场景,建议通过我们的免费售前测试用真实工件验证。
▍ 五、与维护相关的机械要点
与机械臂直接相关的周期维护项目包括:直线导轨每月注入锂基润滑脂一次;同步带每月确认有无磨损一次;滚珠花键(Z轴)每月注入 DB-40 防锈润滑油一次;线路管路每月检查有无磨损缠绕折叠;螺栓每月检查有无松动;机械臂电池每 2 年更换一次。其中"机械臂电池"与 14 位多圈绝对值编码器的原点保持直接相关,是维护计划中最容易被忽视的一项。