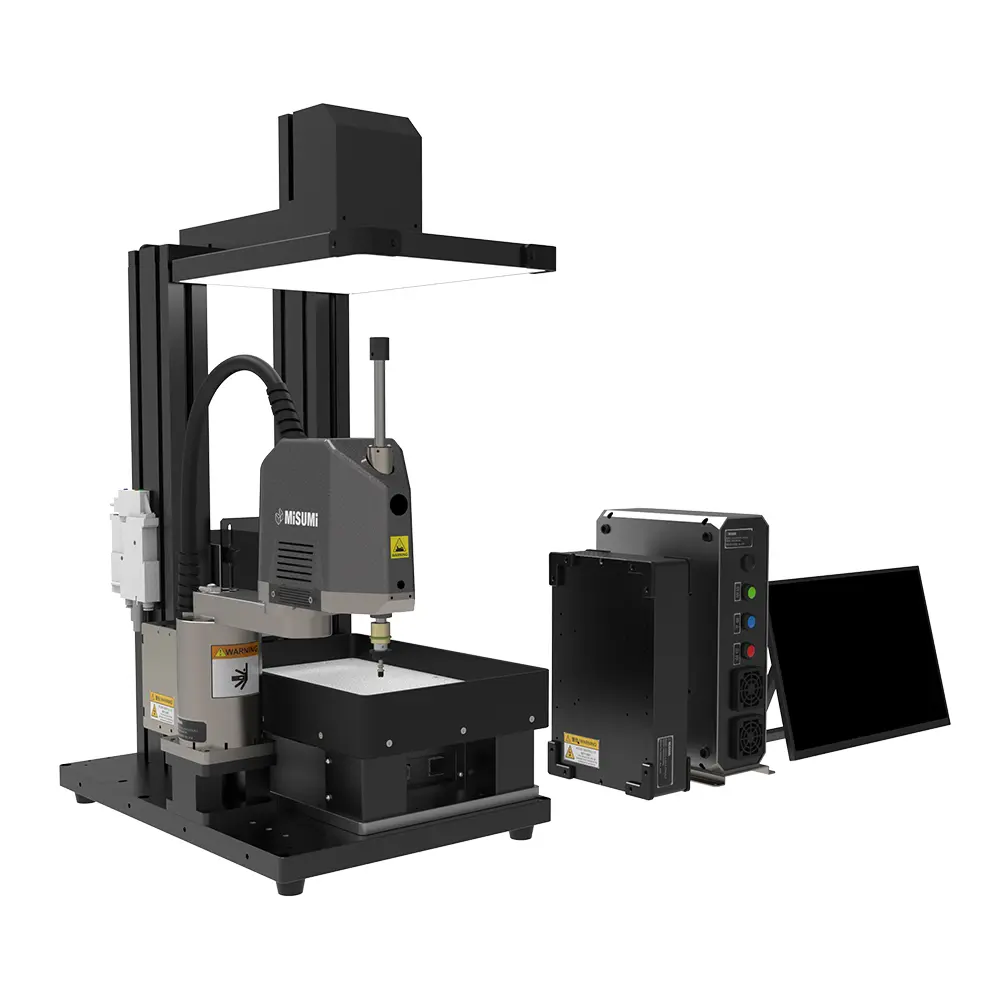
E-EVFMS 的"调试快、操作简单"最终由软件兑现:我们自研的视控一体专用软件 VisionFeeder 运行在 13.3 寸触控屏后的英特尔 i7 工控平台上,开机自动加载启动。本篇介绍软件的双模式界面、五种放料模式、新手引导与积木式编程体系。
▍ 一、操作员界面:为产线工人简化
操作员界面由控制面板、生产数据、视觉图像、标题栏、状态栏 5 部分组成。控制面板提供【运行/继续】【停止】【ZR轴回零】【解除报警】【急停/急停复位】【暂停】【开启使能】等核心操作,并显示设备状态(停止中/运行中/暂停中)与运行信息。生产数据界面提供完整的产量管理:
| 功能项 | 说明 |
|---|---|
| 产量数据 | 累计产量=累计成功次数+累计失败次数;对吸嘴,抓取成功以真空检测有信号判定,失败以无信号判定 |
| 达成率 | =每小时预测产量 / 每小时目标产量 |
| 预测产量 | 根据最近 100 个物料的节拍时间预估一小时产量 |
| 最近12小时产量 / 历史产量 | 逐小时、逐日产量统计 |
| 详细数据 | 每个视觉模板对应的累计产量、成功、失败次数 |
| 目标产量 | 每小时目标产量,可通过【设置】重新设定 |
标题栏提供语言设置(中文/日文切换,重启生效)、远程模式、软键盘与模式切换(初始密码为空);状态栏显示项目名称、取料工具(吸盘/夹爪外夹/夹爪内撑)、速度、设备状态、使能状态、坐标值与手系(左手/右手)。
▍ 二、工程师界面与参数设置地图
工程师界面的参数设置区域包含 8 个设置入口:直振供料器、机械臂(示教)、放料位、柔性振动盘、视觉(相机)、光源、取料高度、取料工具。其中机械臂示教窗口支持使能开关(关闭使能时可手动拖拽机器人进行 x/y 坐标示教)、ZR轴回零、运动到安全点、X/Y/Z/R 八向寸动、寸动距离设置;手动示教时若速度大于 10% 会自动调整为 10%。视觉图像界面显示识别数量、图像耗时、节拍耗时,支持单帧拍照、连续拍照、定位识别。
▍ 三、五种放料模式:覆盖主流上料工艺
我们提供 5 种放料方式,基本覆盖小型零件上料的全部典型工艺:
| 放料模式 | 工艺逻辑 | 关键设置 |
|---|---|---|
| 固定放料位 | 抓取物料后放到固定坐标点 | 选择模板→抓取物料→示教放料位→设置坐标;支持允许放料/放料完成信号交互 |
| 摆盘 | 按行×列阵列摆放到料盘,当前支持 5 个盘,可拖拽排序确定抓取优先级 | 输入行列数(任一维度大于10时显示缩略图,需进高级设置设定开始点);示教 A、B、C 三点位+R 角度后【计算】自动生成全部摆盘点位;高级设置支持点位修改/跳过/重置 |
| 分拣 | 按模板将不同物料放到各自点位 | 点位列表管理,支持覆盖/运动验证/删除 |
| 按顺序摆放 | 按示教点位顺序依次抓放,放完重置回第1个点 | 新增坐标构成顺序点位表,可拖拽改序、重置点位 |
| 按信号抓取 | 接收外部抓取信号后才运动到取料位 | 抓取信号/放料完成信号与积木程序配合;双直振模式下选择识别区域 |
取料高度按模板(即按物料)分别设置——由于不同物料的高度可能不一样,有多个物料时每个物料都需要设置取料高度。取料工具支持吸盘(吸气/吹气/真空检测指示灯)、夹爪(外夹:夹紧/松开)、夹爪(内撑:撑开/收紧)三种。
▍ 四、新手引导:把 4.5 小时设定做进流程
我们的软件采用引导式设定、自动生成程序,步步引导+演示,让设定更轻松,并提供新手模式/无需引导的选择。新手模式按大步骤顺序引导完成各部分参数设置,每个大步骤含若干小步骤;设置区域当前需执行的操作有 3 秒绿色高亮提醒;任何步骤都可快捷打开【示教】与【吸盘】窗口;每个小步骤配示教视频与文字说明。这正是"学习时间 3.5H+设定时间 1H,较传统 27.5H 缩短 84%"这一数据的软件侧支撑。
▍ 五、积木式编程:免代码的流程编排
程序页面采用拖拽式积木编程:从指令列表拖入编辑区、靠近即自动吸附/插入,支持复制单个/复制多个(同作用域后续积木一并复制)、多选删除、撤销重做、仅拖动当前积木,以及【单步模式】逐行验证程序。指令体系分 8 大类:
| 指令类别 | 代表指令 |
|---|---|
| 逻辑指令(8条) | 程序入口(全程序仅允许一个)、如果/否则如果/否则、重复执行、有限重复执行、延时、终止重复执行、停止程序、打印信息 |
| 机器人指令(23条) | 速度(按最大速度百分比设定)、点到点运动、偏移、Z轴偏移、Z轴运动到、运动到安全位、运动到放料位上方、运动到取料位上方(需先执行拍照识别)、Z轴和R轴归零、开启/关闭IO输出、开启IO输出后关闭、获取/等待IO输入有无信号、复位与放料握手信号(检测允许放料/发送放料完成/等待允许放料/发送需要补料)、真空检测 |
| 视觉指令(5条) | 拍照识别、视觉识别到料盘缺料、视觉识别到需要柔振、等待视觉拍照完成、剔除视觉列队首个数据 |
| 吸盘指令(4条) | 打开吸盘、关闭吸盘、开启吹气、关闭吹气 |
| 夹爪指令(2条) | 夹爪夹紧、夹爪张开 |
| 振动盘指令(4条) | 触发直振、等待直振振动完成、触发柔振、等待柔振振动完成 |
| 运算指令(13条) | 大于/大于等于/小于/小于等于/等于/不等于/相与/相或/不成立/加/减/乘/除 |
| 变量(3条) | 新建变量、变量赋值、变量加1 |
运动类指令统一提供姿态选项(左手姿态/右手姿态/自动姿态,自动姿态=保持和运动前一致)与到位模式(等待到位/不等待到位)。"运动到取料位上方"指令在执行前需要先执行过【拍照识别】指令,高度设 10 即运动到物料上方 10mm,设 0 即准确运动到物料位置。
▍ 六、系统设置:校正、安全与多项目管理
机器人校正/归零:显示 1、2 轴原点感应器状态与当前/原点编码器值;归零后须点击【校正】,否则可能出现飞车;支持编码器清零与偏移值保存;
IO端口设置:系统 16 项输入/输出信号定义可视化配置(详见第 5 篇);
历史日志:按日期/级别(信息/警告/错误)/模块筛选搜索,每页 500 条,可导出 .txt;
安全区域设置:区域内/外运动限制+越界信号输出+可选停止运动;
双直振设置:软件/IO/IO脉宽三种外部直振控制模式;
项目管理:新建(进入引导选择)、打开、保存、另存为、项目描述、IO 切换项目;请注意:所有参数设置后若没有保存,重新开机或重新打开软件后,参数将恢复到上一次保存的状态;
软件版本:支持软件包与机械手固件包自动更新,重启生效。
▍ 七、常见故障指引
以典型故障"机械臂抓不准"为例,现场排查可按以下顺序核对:标定是否漂移(重做手动/自动标定与基准建立)、模板匹配参数(最小分数默认 0.75 是否过松/过紧)、取料高度 Z 值、吸嘴同心度(用"检测吸盘同心度"功能)、以及光源/曝光增益是否改变(建议曝光≤15000、增益≤3)。