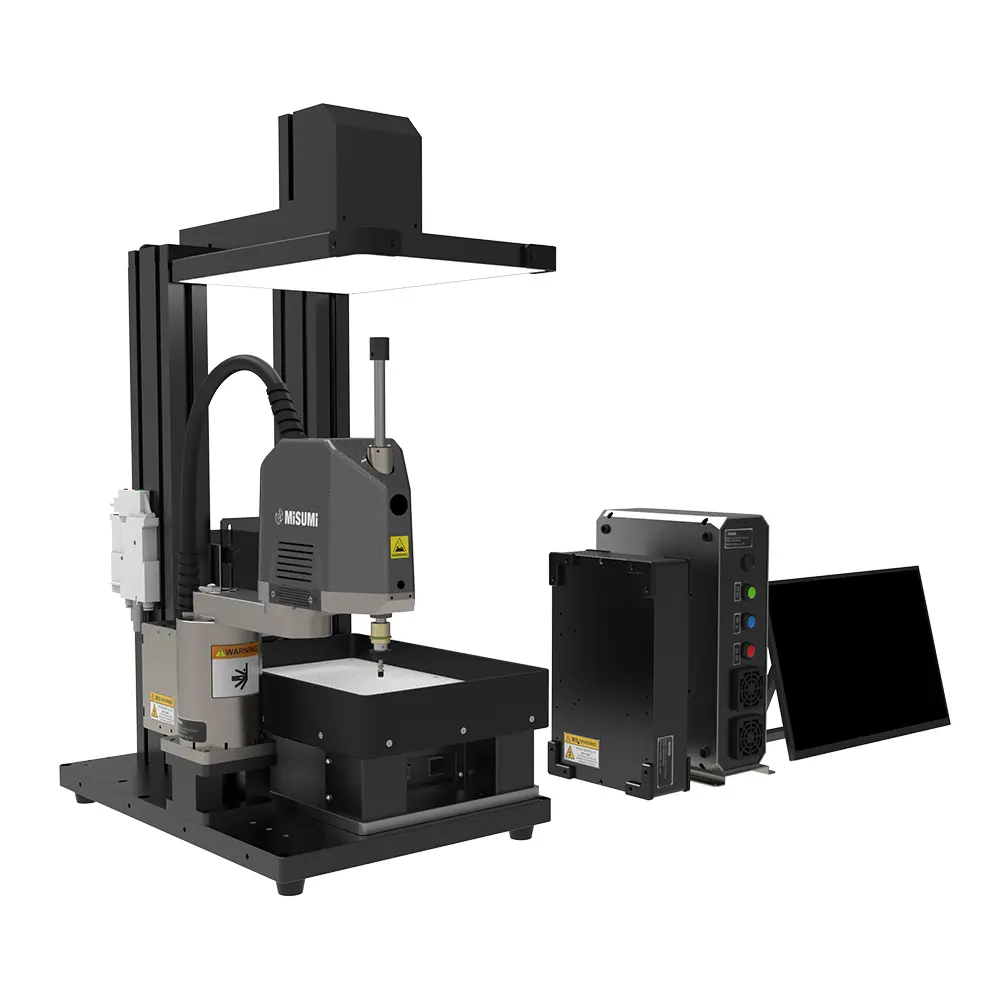
上料模块很少孤立运行——它要么作为单机由人工上下料,要么嵌入自动化产线与 PLC、输送线、传感器联动。E-EVFMS 通过我们的一体控制器对外提供完整的电源、通讯与开关量 IO 接口。本篇介绍整机电气架构与产线集成方法。
▍ 一、控制器、电源与人机界面规格
| 项目 | 参数 | 数值 |
|---|---|---|
| 电源 | 电源规格 | 单相 AC100~240V 50/60Hz |
| 电源 | 电源功率 | 0.75 KW |
| 控制器 | 电机轴控制 | 脉冲式 |
| 控制器 | 控制轴数 | 4 轴 |
| 控制器 | 外部 I/O INPUT 数量 | 16 |
| 控制器 | 外部 I/O OUTPUT 数量 | 16 |
| 显示屏 | 屏幕大小 | 13.3 寸 |
| 显示屏 | 触摸类型 | 电容式触摸屏 |
| 显示屏 | CPU | 英特尔 i7 |
电源模块输入为 AC100~240V 50/60Hz,输出 220V 交流给控制器。特别提醒:当存在临时性的电源频率中断或电压下降时,停电处理电路会动作并切断伺服电源;请务必确认设备电源可靠接地。控制器输入多路直流电压(12V/24V/36V 电源输入口),机械臂本体工作电压 DC24V/DC36V(由电源模块取电)。
▍ 二、整机走线与端口布局
标准线缆长度:工业相机线长 3 米,真空发生器线长 2.4 米,四轴机械臂线长 2.3 米,警急停止开关线长 2 米,触控显示屏线长 3 米,直振供料器线长 3 米,上光源线长 3 米,电源模块 220V 交流输入线长 1.5 米,无线鼠键接收器线长 2 米;电磁阀/继电器等外部输出配件与 PLC(I/O)/按钮/传感器等外部输入信号线长 2 米。走线分三类:220V交流电线、低压直流电线、信号线。
标准装箱清单共 13 项:上料机主体(机架/机械臂/柔振/直振/光源/相机/真空发生器)1 台、控制器 1 台、显示器 1 台、电源盒 1 台、鼠标键盘 1 套、急停按钮 1 个、电源线 1 根、输入输出线 2 根、标定针 1 个、自动标定片 1 个、吸嘴 1 个、机台固定片 4 个、固定螺丝若干。因包装原因,工控一体机底部线缆与控制器背部线缆出厂时会拆除,现场需按手册重新连接——线缆虚接将造成设备错误动作,请务必确认连接紧固到位。
| 连接对象 | 控制器侧端口 | 备注 |
|---|---|---|
| 机械臂本体 | 26针端口(DB26插头) | 编码器连接插头插入后需拧紧固定螺丝 |
| 真空发生器 | 真空发生器端口 | 常规连接 |
| 柔性振动盘 | 柔振电源端口(24V接头) | 常规连接 |
| 工业相机 | 相机网线网口 | 注意检查插头卡簧 |
| 触控显示屏 | HDMI(视频)+ USB2.0(供电/触控,TYPE-C侧) | 显示器另有 USB 延长线接鼠标键盘接收器 |
| 外部IO | 8点IN(0~7)、8点IN(8~15)、8点OUT(0~7)、8点OUT(8~15) | 另有外接扩展端口、USB3.0×2备用、VGA、音频、12V输出口 |
| 机械臂本体侧 | DSUB26芯线束、485通讯电缆、相机电源线束、急停控制线束 | 出厂已预接,运输后需再次确认无松动 |
▍ 三、开关量 IO 电气规格:NPN 漏型、光电隔离
控制器的数字量 IO 端口为 NPN 漏型输入输出,内部采用光电隔离;我们建议采用继电模组进行二次隔离,防止电源干扰造成硬件故障。
| 方向 | 项目 | 规格 |
|---|---|---|
| 输入(IN) | 通道数 | 16(IN0-IN15) |
| 输入(IN) | 输入方式 | NPN 漏型,通用输入 |
| 输入(IN) | 输入频率 | <5 kHz |
| 输入(IN) | 输入阻抗 | 4.7 KΩ |
| 输入(IN) | 输入电压等级 | DC24V |
| 输入(IN) | 输入开启/关闭电压 | <14.5V 开启 / >14.7V 关闭 |
| 输入(IN) | 输入电流 | 最小 -1.8mA / 最大 -4mA |
| 输入(IN) | 隔离方式 | 光电隔离 |
| 输出(OUT) | 通道数 | 16(OUT0-OUT15) |
| 输出(OUT) | 输出方式 | NPN 晶体管 OD 型输出,漏型通用输出 |
| 输出(OUT) | 负载电源 | ≤36V |
| 输出(OUT) | 最大输出电流 | 300 mA |
| 输出(OUT) | 关闭时最大漏电流 | 25 μA |
| 输出(OUT) | 导通/关闭响应时间 | 100 μs / 200 μs(阻性负载典型值) |
| 输出(OUT) | 过流保护 | 支持,跳闸电流 600mA-1A |
| 输出(OUT) | 输出频率 | <8 kHz(漏型输出受外部负载影响,应用中不宜设置太高) |
▍ 四、IO 系统定义与交互逻辑
16 入 16 出中,0~7 号为系统定义端口(输入不可强制、输出可强制),8~15 号除 OUT8【在安全位】外为自定义端口。下表为 2026.01.01 之后下定产品的 IO 通讯定义(旧款顺序请咨询我们):
| 端口号 | 输入(IN) | 输出(OUT) | 触发/执行逻辑 |
|---|---|---|---|
| 0 | 运行 | 运行中 | IN:单个脉冲触发,脉宽至少50ms、建议500ms;程序未运行时触发有效。OUT:程序运行时高电平 |
| 1 | 暂停 | 暂停中 | IN:低电平触发,正常运行时需保持高电平。OUT:暂停时高电平 |
| 2 | 停止 | 停止中 | IN:低电平触发,需保持高电平运行。OUT:程序未运行时高电平 |
| 3 | 继续 | 远程中 | IN:脉冲触发(≥50ms,建议500ms),暂停时有效。OUT:远程模式时高电平 |
| 4 | 报警复位 | 报警 | IN:脉冲触发(≥50ms,建议500ms)。OUT:报警时持续高电平直至收到复位信号 |
| 5 | 急停 | 料仓缺料 | IN:低电平触发,正常运行需保持高电平。OUT:直振连续振动10次后视觉仍无物料,持续高电平直至复位 |
| 6 | 动作复位 | 动作复位完成 | IN:脉冲触发(≥50ms,建议500ms)。OUT:复位完成后输出500ms脉冲 |
| 7 | 初始化 | 初始化完成 | IN:脉冲触发。OUT:不处于急停、ZR轴已归零、1&2轴电机已上使能三条件同时满足时持续高电平 |
| 8 | 自定义 | 在安全位 | OUT:机器人在安全位时高电平,离开变低电平 |
| 9~15 | 自定义 | 自定义 | 由积木程序自由定义 |
基本交互时序:外部信号将输入 IO 置为低电平时,机械臂开始抓放产品;机械臂等待外部信号允许放料,料盘放置完成后通过完成信号输出低电平,通知工位将料盘取走。软件端需在标题栏开启【远程模式】,外部设备才能通过 IO 对设备进行控制。此外,软件支持"IO 切换项目":以【起始信号】起连续若干输入口组成信号值索引项目(支持大端/小端),外部修改完成后经【修改完成信号】通知上位机读取,切换完成后设备输出【完成信号】——多品种产线可借此由 PLC 远程切换工件项目。
▍ 五、安全回路:急停与安全区域
硬件层面,整机标配警急停止开关(线长 2 米),软件急停将停止预设程序,机器人、直振、柔振和伺服立即关闭。请务必注意:禁止在机器人运动范围内放置障碍物,建议加装紧急停止装置;急停解除后需先执行"回机械原点"操作。软件层面另提供【安全区域设置】:可设置区域内/区域外运动模式,超出安全区域后输出信号(可选高/低电平)并选择是否停止机器人运动。
▍ 六、维护保养周期表
| 对象 | 频次 | 维护内容 |
|---|---|---|
| 整机 | 每天开机前 | 检查电源电压供给、气压与真空是否正常、电缆接头有无松动 |
| 整机 | 每天生产结束 | 先关闭软件再关闭工控机;关闭气源 |
| 真空发生器 | 每周1次 | 清洁过滤器 |
| 散热风扇 | 每周1次 | 清洁灰尘 |
| 相机镜头 | 每周1次 | 清洁灰尘 |
| 直线导轨 | 每月1次 | 注入锂基润滑脂 |
| 同步带 | 每月1次 | 确认有无磨损 |
| 滚珠花键(Z轴) | 每月1次 | 注入 DB-40 防锈润滑油 |
| 线路管路 | 每月1次 | 检查有无磨损、缠绕、折叠 |
| 螺栓 | 每月1次 | 检查有无松动 |
| 机械臂电池 | 每2年1次 | 进行更换 |