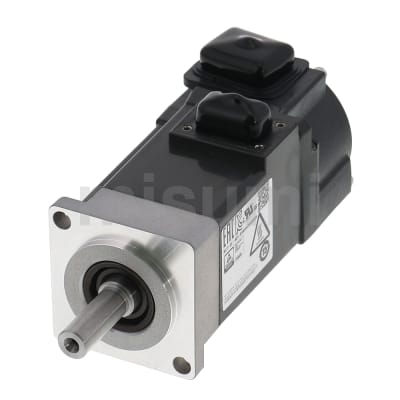
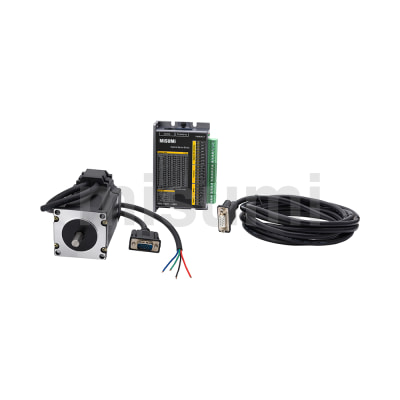
无论是此回的伺服电机还是前回的步进电机、各自的名称是为了体现电机的特征。步进电机(正确说是脉冲指令)的转动可根据指令信号来控制。此次的伺服电机、是用伺服Servant(雇佣・・・完全严格按指令执行的意思)的形态来控制电机的旋转。
因此、伺服电机与步进电机不同,额外内置了转速检测器(编码器)。使用编码器检测电机轴的旋转速度及旋转位置、与输入的脉冲程序作比较进行反馈控制(位置控制及速度控制)(【图1】参考)。

用编码器使电机Servant化(闭环控制)。因为伺服电机的本体搭载了旋转编码器、电机出现异常停止及超负荷的情况下会提示故障信号。
通常使用旋转编码器来控制输入的脉冲信号和实际位置及速度的误差、正确的用法是用±1脉冲(合计2脉冲)以内的精度来控制。精度是靠编码器的检测分辨率来保证。
应注意、如果机械的刚性弱会产生振动等、用±1脉冲来控制伺服电机的精度可能会有困难。因此、为了实现伺服电机的长处需要适当的机械构造设计。
下回简单的介绍一下步进电机和伺服电机的使用区分及要点。