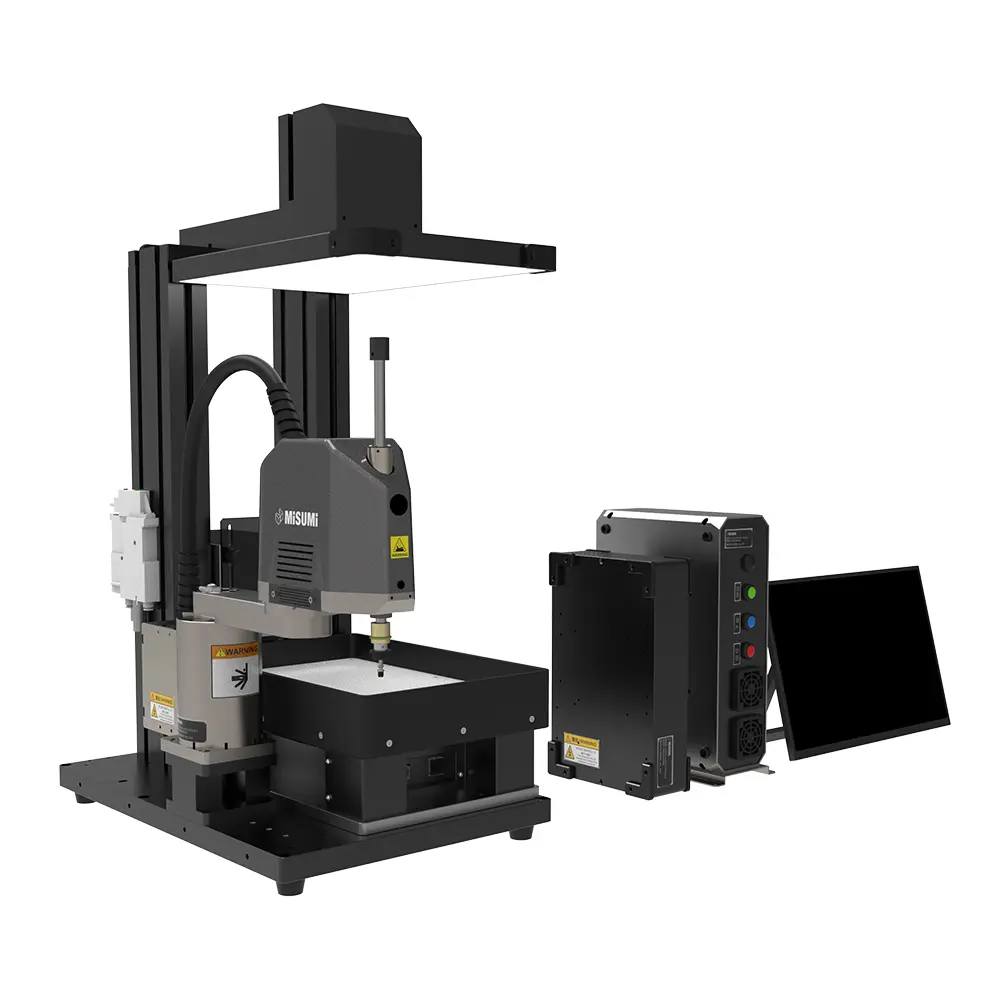
视觉系统是 E-EVFMS 的"眼睛":它决定了多小、多快、多复杂的工件能够被识别和定位。本篇我们系统介绍相机硬件、光源配置、图像参数与模板匹配/叠料检测算法参数。
▍ 一、2D 工业相机硬件规格
相机与光源的机械尺寸代号 Dc/Hc、Lv/Wv/Tv 与下图尺寸图一一对应:
| 参数 | 数值 |
|---|---|
| 品牌 | 大华(华睿) |
| 像素 | 500 万 |
| 曝光类型 | 全局曝光 |
| 靶面大小 | 2/3" |
| 相机尺寸 Dc × Hc | SP(小款配置):29 × 93;LP(大款配置):29 × 108 |
| 电源 | DC24V(柔振盘取电) |
| 图像处理时间 | 200 ms |
| 最小可识别工件 | 2 mm |
全局曝光对高速抓拍场景的意义在于避免卷帘快门带来的运动畸变;2/3" 靶面配合 500 万像素,在覆盖柔振盘视野(SP 盘面 200×145mm)的同时提供足够的空间分辨能力。相机与控制器之间通过网线连接(线长 3 米),相机侧状态指示灯定义为:蓝色闪烁=相机正常,红色常亮=相机报错,未点亮=电源异常。
▍ 二、光源体系:上光源三色可选+下光源白色背光
E-EVFMS 的照明由两部分构成:安装在相机侧的上光源(视觉光源基板)与集成在柔性振动盘内的下光源(白色背光)。上光源的机械尺寸(Lv/Wv/Tv)请参见第一节的尺寸图;颜色对应型号第⑥段,三色可选:
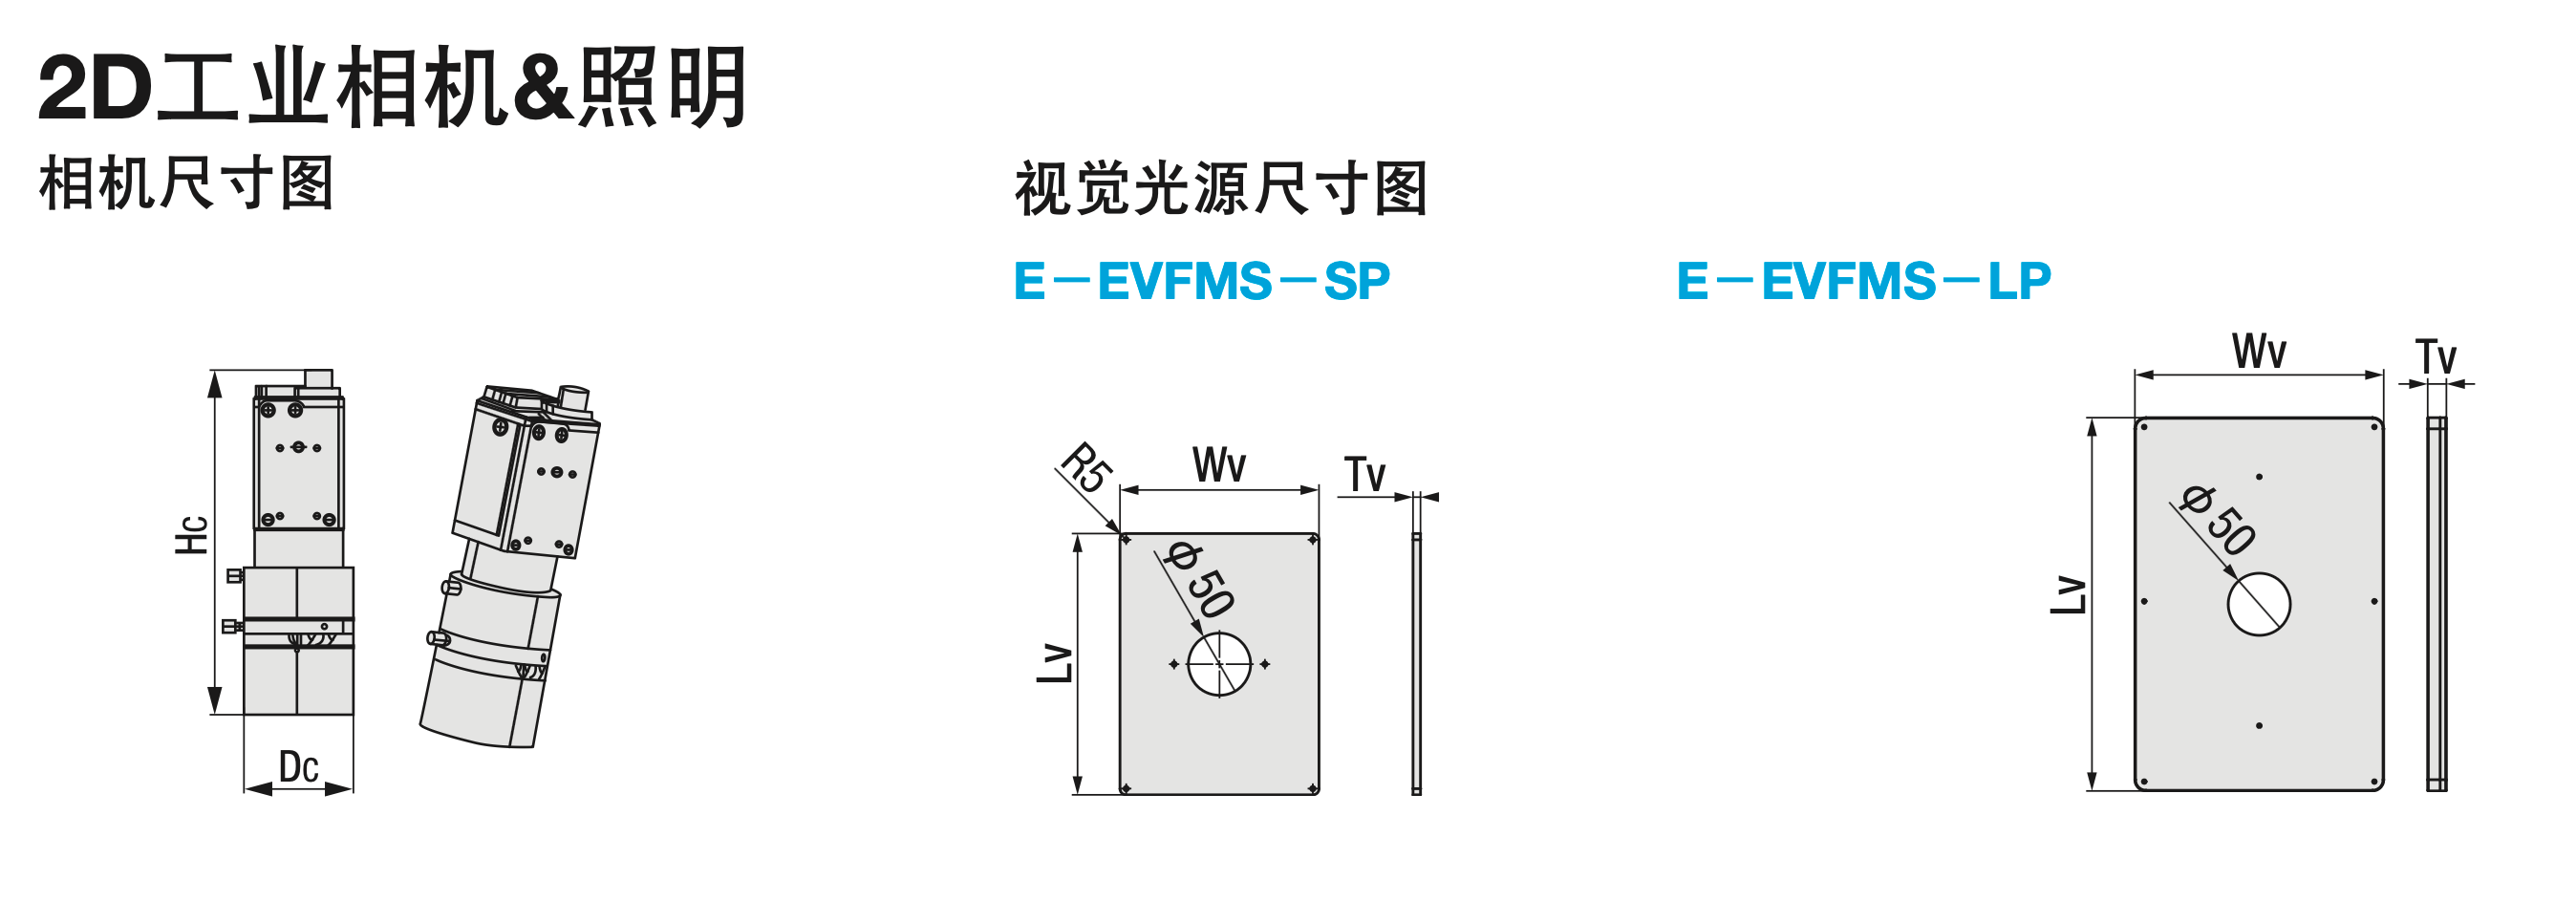
2D 工业相机与视觉光源尺寸图(相机:Dc×Hc;光源:E-EVFMS-SP / E-EVFMS-LP)
| 参数 | SP(小款) | LP(大款) |
|---|---|---|
| 光源颜色(型号段CA) | CAW(白)/ CAR(红)/ CAB(蓝) | CAW(白)/ CAR(红)/ CAB(蓝) |
| Lv | 210 mm | 300 mm |
| Wv | 160 mm | 200 mm |
| Tv | 6 mm | 15 mm |
| 电源 | DC24V(柔性振动盘取电) | DC24V(柔性振动盘取电) |
| 下光源颜色 | 白色(集成于柔性振动盘) | 白色(集成于柔性振动盘) |
软件侧,上、下光源均支持开关控制与亮度调节,亮度设置值范围 6~300(数值越大越亮,可正负微调或旋钮快捷调整)。相机曝光与增益也可在软件中调节,我们建议:曝光不要超过 15000,增益不要超过 3——曝光越大进光量越多、图像越亮但采集时间越久;增益越大信号放大越强、图像越亮但噪点越多。
▍ 三、模板匹配参数体系
视觉识别的核心是模板匹配。软件"视觉模板设置"提供完整的参数体系,创建模板流程为:绘制模板区域(框内只能有一个产品,框大小略大于产品)→ 调整抓取位置(十字架中心即机械手抓取点)→ 模板编辑(涂鸦擦除干扰特征;边缘阈值为特征点与周围的灰度差异,设为 0 时自动计算,除非产品特征与背景灰度非常接近,建议按默认值)→ 匹配参数调整。关键参数及其范围如下:
| 参数 | 范围 | 默认值 | 含义 |
|---|---|---|---|
| 最小分数 | 0~1 | 0.75 | 与模板对比的最小相似度 |
| 边缘阈值 | 0~255 | 5 | 轮廓边缘的局部对比度 |
| 匹配数量 | 1~50 | 20 | 最大识别数量 |
| 角度区间 | -180°~180° | -180°~180°(以模板位置角度0°为基准) | 允许搜寻的匹配角度范围 |
| 缩放比例 | 0.5~2.0 | 1.0~1.0(默认不缩放) | 以模板尺度为基准的目标缩放搜寻比例 |
| 补偿参数 | X补偿 / Y补偿 / 角度补偿 | — | 抓取位置的方向与角度补偿 |
模板支持新建、编辑、删除、导入(文件夹名即模板名)、导出,以及叠料检测重叠判断。多物料场景下,每个物料对应独立模板,整机可同时识别分拣 10 款工件。
▍ 四、叠料检测:5 种算法避免抓取重叠工件
叠料(工件堆叠)是视觉上料最典型的误判来源——抓起两个叠在一起的工件会导致放料失败或混料。我们提供 5 种叠料检测算法:【基于面积的堆叠检测】【基于周长的堆叠检测】【轮廓区域的堆叠检测】【框选区域的堆叠检测】【组合堆叠检测】。各算法原理与关键参数:
| 算法 | 判定原理 | 关键参数 |
|---|---|---|
| 基于面积 | 工件面积大于"单个工件面积+面积阈值"即判为叠料(NG) | 检测类型(黑底白件/白底黑件)、工件闭合类型、单个工件面积、面积阈值、最小检测面积、二值化(0~255,0为自动) |
| 基于周长 | 工件周长大于"单个工件周长+周长阈值"即判为叠料 | 检测类型、闭合类型、单个工件周长、周长阈值 |
| 轮廓区域 | 将工件最外层轮廓外扩,检测外扩范围内灰度变化 | 外扩范围 0~300 像素、亮度分布、单个工件灰度、堆叠工件灰度、灰度阈值 |
| 框选区域 | 手动框选工件某区域,检测区域内黑色像素灰度变化 | 亮度分布、分隔值(0~255,0为自动)、单个工件参数、堆叠工件参数、参数阈值 |
| 组合堆叠 | 最小外接矩形外扩,综合灰度变化与矩形相交情况判定 | 外扩范围 0~300 像素、堆叠判断类型(工件灰度/工件灰度+工件相加)、亮度分布、单个工件灰度、灰度阈值 |
▍ 五、手眼标定:手动标定与自动 14 点位标定
视觉坐标与机器人坐标的统一依靠标定。我们提供两种方式:
手动标定:拍照 → 插入图像坐标(矩形框中心点)→ 机器人示教对准产品特征点 → 插入机器人坐标 → 标定计算(计算标定矩阵),界面含标定顺序示意图与标定结果/标定数据管理;
自动标定:运动至安装位 → 手动安装标定制具(与柔振盘长边平行)→ 移动至柔振盘中心 → 调整标定高度(制具与物料抓取面高度一致)→ 获取当前 Z 值 → 标定亮度调整 → 设置标定制具模板 → 开始标定,机器人将携带标定制具自动运动 14 个点位完成标定。采用自动标定时,还需在模板创建后执行"基准建立",将机器人坐标与图像坐标相对应。
标定件随机附带:标准装箱清单中包含标定针 1 个、自动标定片 1 个。此外软件提供"检测吸盘同心度"功能(机械手 R 轴在设定旋转范围内往复旋转)与"拍照位置区域设置"(仅当机械手 X、Y 坐标满足设置范围时相机才拍照),用于保障标定与拍照的几何一致性。
▍ 六、视觉性能在节拍中的位置
整机标称节拍 1.8~2.5 s/PC 是"含振动+拍照时间"的全流程指标,其中图像处理时间 200ms 只是拍照定位的一环,其余时间消耗在柔振振散、停稳等待、机械臂搬运与抓放动作上。软件视觉图像界面实时显示【图像耗时】(定位识别的图像处理时间)与【节拍耗时】(抓放全过程总耗时),可作为现场节拍优化的一对直接观测参数。